
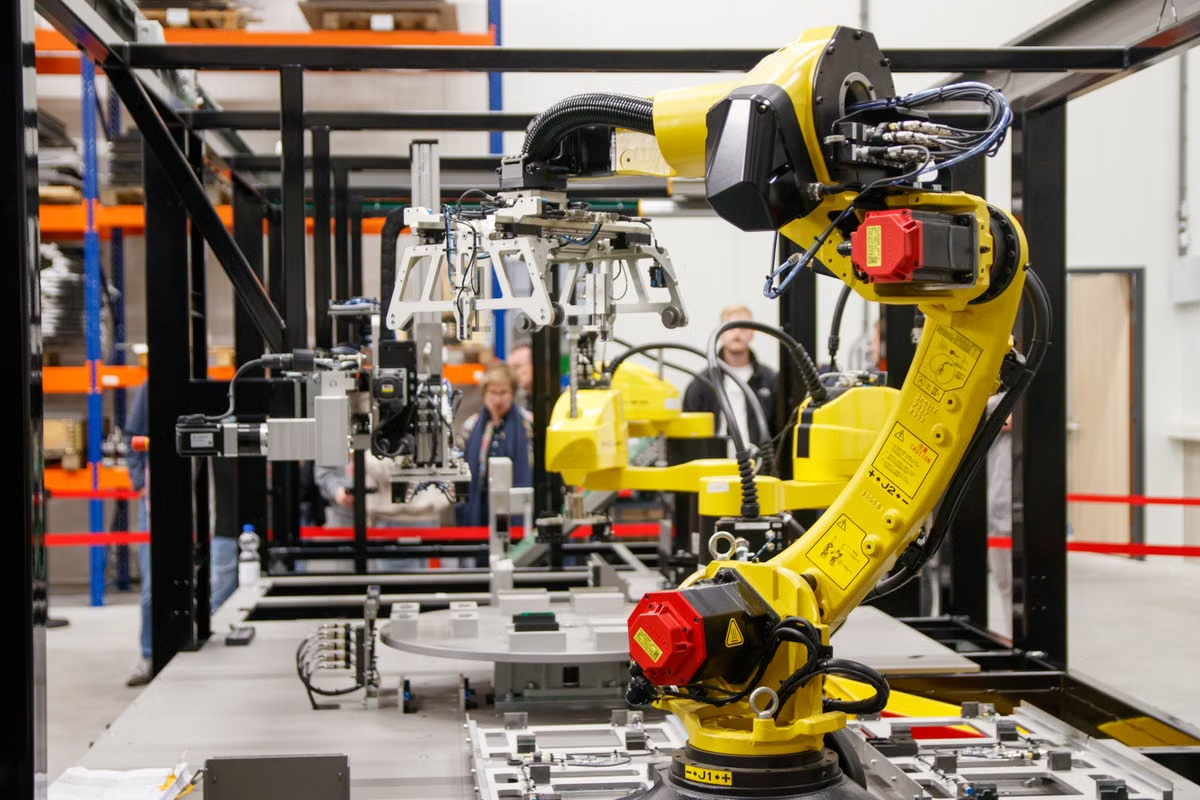
IFRのロボット導入データは市場背景の把握に使い、購入判断は自工場の工序と試験結果で行うのが適切です。まず繰り返し作業を選び、視覚が解決する課題、既存設備との接続、保守条件を現場で確かめてください。
対象となるのは、顧客工場への提案内容を見直すロボット集積事業者、改造候補の工序を探している自動化エンジニア、業界の成長と個別投資の根拠を区別したい技術決裁者です。
更新情報:2026年10月2日。 IFRが公開した2026年版関連資料を基に、発表日、統計年、稼働台数の表現を確認しています。数値の定義を確認する際は、IFRの2026年版発表資料を参照してください。
IFR World Robotics 2026から読み取れる範囲
IFRは2026年9月24日の発表で、2025年に世界の工場で稼働していた産業用ロボットが500万台に達したと公表しています。これは工場で稼働中のロボットの世界的な規模を示す情報であり、同じ数だけ新たに導入された、あるいは視覚システムが搭載されたという意味ではありません。発表日と統計年、稼働台数の説明を分けて読む必要があります。
過去の基準と比べるときも、統計の種類をそろえることが重要です。IFRの2025年版産業用ロボット概要では、2024年の新規設置台数は542,000台、稼働中のストックは4,664,000台とされています。新規設置と稼働ストックは別の指標です。2025年版の産業用ロボット概要と2026年の発表を並べる場合も、この違いを保ってください。
| 判断材料 | IFR統計が示すこと | 工場側で別途確認すること |
|---|---|---|
| 世界の稼働規模 | 2025年に工場で稼働中の産業用ロボットが500万台 | 自工場の作業量、停止損失、改造対象の適合性 |
| 新規設置 | 報告対象年の新規設置という市場動向 | 自工場で必要な台数、周辺設備、投資回収 |
| 視覚の採用 | ロボット市場全体の規模だけでは判定できない | 位置ずれ、識別、検査など、視覚で解く現場課題 |
したがって、産業用ロボットの導入動向は案件を探す手掛かりにはなりますが、工場ロボット視覚プロジェクトの必要性や投資効果を直接証明するものではありません。業界統計を自社の購入台数や検査精度に読み替えず、現場の条件を起点にします。
工序のばらつきから視覚の必要性を見極める
繰り返し作業では、対象物の位置や向きが一定で、供給方法も安定していれば、固定座標によるプログラムで足りる場合があります。一方、部品の姿勢が変わる、供給位置がずれる、扱う品種が切り替わるといった課題が実際にあるなら、視覚による位置補正や識別を候補にできます。
ここで先に決めるのはカメラの種類ではなく、現場で観測できる問題です。「部品を見つける」だけでは条件が曖昧なため、検出対象、許容位置ずれ、認識失敗時の動作を作業単位で記述します。固定治具や供給工程の改善で同じ問題を低コストに解消できる場合は、視覚を追加せず比較対象に残します。
- □ 繰り返し頻度が高く、対象作業と停止要因を説明できる
- □ 位置、姿勢、品種のどの変化を検出するか定義できる
- □ 視覚が失敗した際の停止、再試行、作業者呼び出しを決めている
- □ 照明、反射、粉じんなど、撮像条件の変化を確認できる
- □ 固定治具や供給方式の変更案と比較している
IFR World Robotics 2026は工場自動化計画に何を示すかという問いへの実務的な答えは、「ロボット化が広がっている市場環境の参考」であり、対象工序に視覚が必要かは別の現場評価で決める、ということです。
品質検査を判定可能なタスクに分ける
品質検査へロボットを組み込む場合、導入傾向だけでは合否条件を定められません。傷、欠け、異物、寸法差などの検出対象を明確にし、画像の判定結果をロボット停止、排出、記録のどれに使うかを先に決めます。判定が難しい画像を誰が確認し、確認後の結果をどこへ保存するかも、検査工程の設計に含まれます。
検証では、良品と不良品の例を現場から集め、判定境界と誤判定時の扱いを品質担当者と合意します。稼働後の品種変更や照明のずれで画像条件が変わる可能性があるため、モデルの導入だけでなく再確認の手順も必要です。視覚システム間でデータ交換を設計する場合は、OPC UAのマシンビジョン情報モデルも接続仕様を検討する資料になります。
注意: 「欠陥を検出できる」という説明だけでは受入条件になりません。対象サンプル、判定結果の行き先、作業者による再確認の条件を記録し、現場で合意してから試験を始めます。
倉庫・搬送では認識と走行を切り分ける
倉庫や工場内物流では、物品の識別、棚や荷姿の位置決め、仕分け、移動経路の走行を同じ視覚課題として扱わないことが大切です。ラベルや形状の読み取りが必要なのか、荷物をつかむ位置の推定が必要なのか、あるいは走行経路と安全境界の管理が課題なのかで、必要なセンサー、データ、システム連携は変わります。
着手前には、通路に置かれる物の変化、照明や床面の状態、人と機械の通行範囲、既存の倉庫管理・制御システムとの接続を確認します。安全設計は視覚認識の精度だけに任せられません。産業用ロボットシステムの危険源と対策は、OSHAのロボットシステム安全技術資料も照合し、設備全体で評価します。
条件分岐で試験対象を決める
次の条件に沿って、工場ロボット視覚プロジェクトの候補を絞ります。
- 位置や姿勢の変化が記録でき、固定プログラムでは停止や手直しが生じている場合: 視覚による位置補正を試験候補にします。照明や品種を変えたときの認識も確認します。
- 検査対象と良否の定義が合意され、結果を設備や品質記録へ渡せる場合: 検査画像の収集と判定試験に進みます。誤検出・見逃しの扱いと人による再確認も受入条件に含めます。
- 主な問題が経路運行や安全境界で、物品認識が中心課題ではない場合: カメラやモデルを追加する前に、走行方式、センサー構成、安全設計を含めたシステム評価へ戻します。
- 対象作業や不具合を数値・記録で示せない場合: まず手直し、停止、品種切替の記録を集めます。根拠がそろうまでは市場規模を理由に機器を選ばないでください。
スマート製造におけるロボットの計画では、作業工程だけでなく、データ連携やシステム全体の統合も検討対象です。NISTのスマート製造ロボット関連プログラムを参照し、装置単体の認識性能だけで案件を評価しないようにします。
現場評価から試験条件へ進める
実務では、次の順序で進めると、報告書の市場データを購買判断と混同せずに済みます。
- 候補工序を選ぶ: 繰り返しが多く、停止や手直しの理由を記録できる作業を挙げます。
- ばらつきを記録する: 位置、姿勢、品種、照明、対象物の状態を、良品・問題発生時の両方で確認します。
- 視覚タスクを定義する: 検出、位置決め、識別、検査のどれを解くか、判定失敗時に設備がどう動くかを決めます。
- 接続と保守を確認する: ロボット制御、画像処理、品質記録とのデータ連携、担当者、再設定手順を洗い出します。
- 試験の合否条件を合意する: 対象サンプル、許容する判定結果、手動確認、試験後の運用を品質・製造・保全の各担当者と確認します。
この順序であれば、「ロボットが増えているから導入する」という判断ではなく、既存方式との差と現場の受入条件を説明できます。業界統計は検討の背景資料として使い、投資判断は品質、タクト、安全、保守に関する自工場の要件で行います。
現場の評価を補うため、短期間だけ開発用コンピューティング環境を確保する方法もあります。既存の評価機は調達や維持管理が必要になり、汎用クラウド環境は実機との接続・動作確認を別途設計しなければなりません。Macは産業用制御機器や安全認証済みのエッジ装置の代替ではありませんが、開発・検証用の一時環境を探す場合は、VuncloudのMacレンタル案内で利用条件を確認できます。利用方法を確認する際は、Vuncloudのヘルプセンターも参照できます。視覚モデルの評価を実機へ載せる前に、対象ハードウェアとの互換性と現場要件を別途検証してください。
統計を、自社の検証計画につなげましょう
まずは候補となる工程を一つ選び、検出・位置合わせ・外観検査など、ロボットに任せたい視覚タスクを整理してみてください。
次に、対象物のばらつきや照明、撮影角度といった条件を洗い出し、現場で確かめる項目を決めてみましょう。