
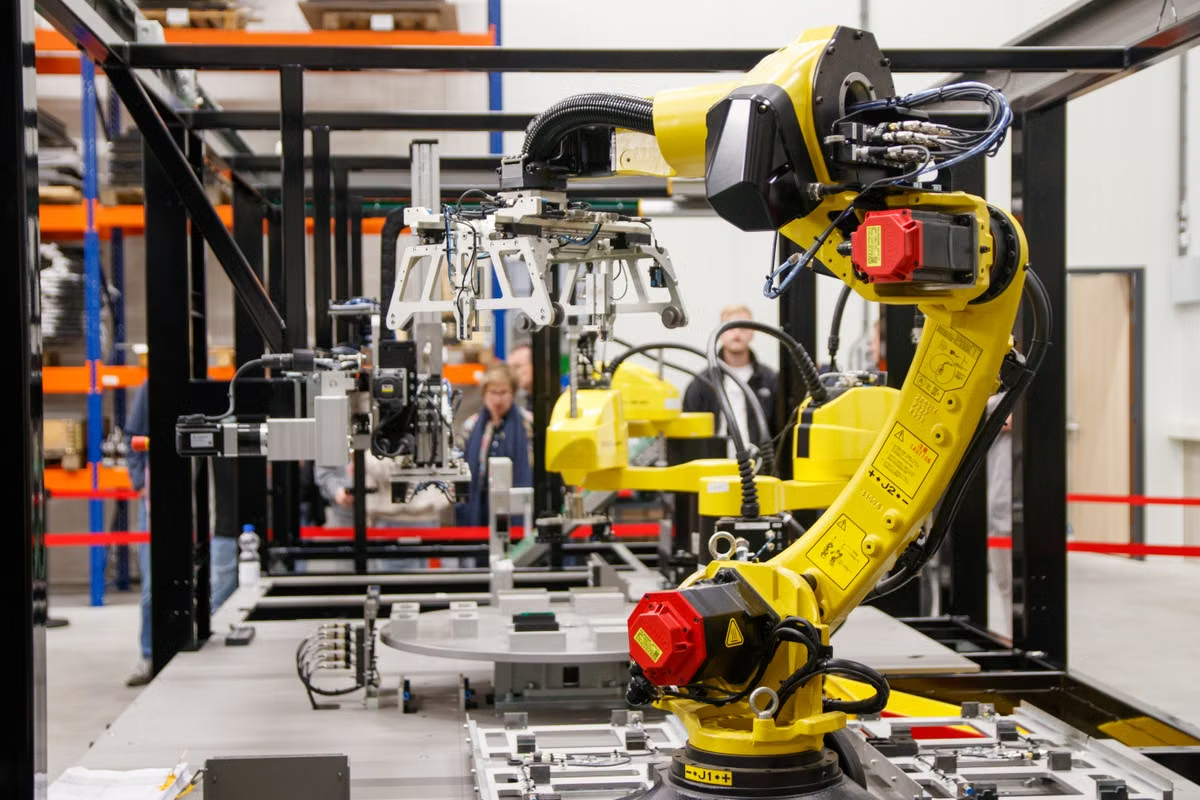
IFR World Robotics 2026: Markteinordnung statt Kaufentscheidung
IFR meldete am 24.09.2026, dass weltweit 5 Millionen Industrieroboter in Fabriken im Einsatz seien; die Kennzahl bezieht sich auf den Bestand im Berichtsjahr 2025, nicht auf eine Prognose für den Bedarf einzelner Werke (IFR-Pressemitteilung zu World Robotics 2026). Für die Projektplanung bedeutet das: Die Veröffentlichung ordnet den Automatisierungsmarkt ein, beweist aber weder, dass ein bestimmter Betrieb einen Roboter beschaffen sollte, noch dass dafür KI-Bildverarbeitung erforderlich ist. Diese Woche sollte ein Projektteam zunächst einen konkreten Prozess mit messbarem Engpass auswählen und erst danach prüfen, ob eine visuelle Aufgabe, passende Schnittstellen und tragfähige Wartungsbedingungen vorliegen.
Für wen dieser Beitrag gedacht ist
- Robotik-Integratoren, die aus Marktentwicklungen belastbare Kundenfragen und Projektanforderungen ableiten müssen.
- Automatisierungsingenieure, die Fertigungsprozesse für eine mögliche Roboterumrüstung auswählen.
- Technische Entscheider, die weltweite Einsatzdaten von einer Investitionsgrundlage für den eigenen Betrieb trennen möchten.
Letzte Aktualisierung: 02.10.2026. Veröffentlichungsdatum, Bezugsjahr und Kennzahl wurden anhand der offiziellen IFR-Veröffentlichung geprüft.
Aussagekraft der Veröffentlichung richtig einordnen
Eine Marktstatistik beantwortet eine andere Frage als eine Machbarkeitsstudie für eine einzelne Fertigungslinie. Der gemeldete Bestand von fünf Millionen Robotern beschreibt den weltweiten Betrieb von Industrierobotern in Fabriken im Jahr 2025. Er sagt nicht, wie viele davon Bildverarbeitung einsetzen, welche Aufgaben sie übernehmen oder ob ein bestimmtes Werk die erwartete Qualität und Wirtschaftlichkeit erreichen kann. Der wichtige Unterschied liegt im Bezugsgegenstand: globale Bestandszahl auf der einen Seite, konkreter Arbeitsgang, Produktmix und Anlagenumgebung auf der anderen.
Die IFR-Veröffentlichung ist deshalb als Marktkontext verwendbar. Sie kann Gespräche über Automatisierungsreife, Integrationskompetenz oder die allgemeine Verbreitung von Robotern stützen. Für die Wahl einer Kamera, eines Vision-Systems oder eines Roboters liefert sie allein jedoch keine hinreichende technische Spezifikation. Auch eine hohe Zahl eingesetzter Roboter belegt keinen positiven Return on Investment für eine konkrete Zelle.
| Information aus der IFR-Veröffentlichung | Aussage, die sich daraus ableiten lässt | Aussage, die damit nicht belegt ist |
|---|---|---|
| Weltweiter Bestand von fünf Millionen Industrierobotern in Fabriken im Berichtsjahr 2025 (IFR) | Industrieroboter sind in vielen Fertigungsumgebungen etabliert. | Ein bestimmter Prozess in Ihrem Werk ist automatisierbar oder wirtschaftlich. |
| Veröffentlichungsdatum 24.09.2026 (IFR) | Die Kennzahl ist dem Veröffentlichungszyklus von World Robotics 2026 zugeordnet. | Die Zahl bildet eine Zukunftsprognose oder den aktuellen Bestand im Jahr 2026 ab. |
| Marktweite Erhebung mit globalem Bezug | Der Bericht schafft einen Rahmen für Branchenvergleiche. | Welche Bildaufgaben, Fehlerklassen oder Schnittstellen Ihre Anlage benötigt. |
Achten Sie bei jeder weiteren Kennzahl darauf, ob sie Bestandsdaten, Neuinstallationen oder eine Prognose beschreibt. Diese Kategorien sind nicht austauschbar. Der IFR-Überblick mit Executive Summary von World Robotics 2025 ist als ergänzende Quelle zur Einordnung früherer Berichtsdaten geeignet; seine Angaben dürfen aber nicht mit der 2026 veröffentlichten Bestandszahl zu einer vermeintlich einheitlichen Messreihe vermischt werden.
Auch ein öffentlicher Bericht beantwortet üblicherweise keine Fragen zu den betrieblichen Randbedingungen, von denen ein Visionprojekt abhängt: Produktvarianten, Verschmutzung, reflektierende Oberflächen, Umgebungslicht, Datenzugriff und Fehlerbehandlung. Damit sind die Marktdaten ein Anlass, die eigene Automatisierung zu prüfen – kein Ersatz für die Prüfung.
Fertigungsprozesse nach ihrem tatsächlichen Bildbedarf auswählen
Bei wiederholenden Handhabungs- und Montageaufgaben ist zunächst zu klären, ob die Werkstücke in einer stabilen Lage ankommen. Sind Position und Orientierung ausreichend konstant, kann ein festes Roboterprogramm die Aufgabe unter Umständen ohne visuelle Führung erfüllen. Weichen Teile dagegen in ihrer Lage ab, ändern sich Greifpunkte oder muss der Roboter zwischen verschiedenen Objekten unterscheiden, kann eine Bildverarbeitung für Lokalisierung oder Klassifikation sinnvoll sein.
Das Wort „kann“ ist entscheidend: Eine Kamera ist nicht automatisch die Lösung für jede Variation. Mechanische Zuführung, Vorrichtungen, Sensoren oder Änderungen am Prozess können denselben Engpass einfacher beseitigen. Vor einem Systementwurf sollte deshalb die Abweichung beschrieben werden, die heute zu Nacharbeit, Bedienereingriffen oder Stillstand führt. Bleibt die Abweichung unklar, ist auch der Nutzen des Bildsystems nicht zuverlässig prüfbar.
Für eine Werkstückaufnahme gehören mindestens diese Fragen in die Prozessaufnahme:
- Kommen die Teile in einer stabilen oder wechselnden Position an?
- Welche Unterschiede zwischen Varianten sind für die Greifentscheidung relevant?
- Sind Sichtfeld, Kontrast und Beleuchtung unter den realen Betriebsbedingungen ausreichend?
- Was soll bei einem nicht eindeutig erkannten Objekt geschehen: erneute Aufnahme, Ausschleusung oder Bedienerprüfung?
- Kann die Robotersteuerung die ermittelte Position übernehmen, und ist das Ergebnis im Anlagenablauf nachvollziehbar?
Der OPC-UA-Maschinenvisionsstandard mit seinem Informationsmodell ist ein geeigneter Bezugspunkt, wenn das Team Informationsaustausch und Schnittstellen zwischen Vision-Komponenten und Automatisierungssystemen bewertet. Er ersetzt keine Prüfung der konkret eingesetzten Steuerung, Softwareversion und Implementierung. Die Beschreibung typischer Maschinenvisionsanwendungen hilft zusätzlich dabei, Aufgaben wie Erkennen, Prüfen oder Lokalisieren fachlich auseinanderzuhalten.
Qualitätsprüfung als abnahmefähige Aufgabe formulieren
Eine Robotikstatistik sagt nicht, welche Qualitätsmerkmale eine Linie zuverlässig erkennen muss. Vor der Integration einer Kamera in eine Roboterzelle sollten Produkt, Prüfmerkmal und Konsequenz eines Prüfergebnisses eindeutig feststehen. „Fehler erkennen“ ist keine ausreichende Anforderung: Ein Grat, eine fehlende Komponente oder eine falsche Ausrichtung sind unterschiedliche Prüfaufgaben, die jeweils eigene Bilddaten, Beleuchtung und Bewertungsregeln erfordern.
Die Abnahme muss außerdem Fehlalarme und übersehene Fehler getrennt behandeln. Ein System, das fast jedes Teil als auffällig markiert, kann zwar kritische Fehler auffangen, zugleich aber den Materialfluss durch unnötige manuelle Prüfungen belasten. Umgekehrt kann eine hohe automatische Freigabequote problematisch sein, wenn relevante Fehler nicht zuverlässig erkannt werden. Ohne gemeinsam geprüfte Referenzfälle lässt sich nicht belastbar feststellen, ob das Ergebnis zur Qualitätsentscheidung passt.
Vor dem Piloten sollte das Team festlegen:
- Prüfobjekt und Fehlerbild: Welche sichtbare Eigenschaft wird an welchem Produkt erfasst?
- Referenzmaterial: Welche Gutteile und bestätigten Fehlerfälle dürfen für Entwicklung und Abnahme verwendet werden?
- Ergebnisweg: Wird das Teil freigegeben, ausgesondert, erneut geprüft oder einem Mitarbeitenden zur Entscheidung vorgelegt?
- Umgang mit Unsicherheit: Welche Grenzfälle werden nicht automatisch entschieden, sondern nachvollziehbar eskaliert?
- Betriebsverantwortung: Wer kontrolliert Beleuchtung, Kameraausrichtung, Datenqualität und Änderungen am Produkt?
Die Referenzfälle müssen den realen Prozess abbilden. Ein Datensatz aus einem sauberen Versuchsaufbau ist nur begrenzt aussagekräftig, wenn im Betrieb Staub, wechselnde Oberflächen oder Produktänderungen auftreten. Ebenso ist vor dem Pilot zu klären, ob Bilddaten personenbezogene Informationen erfassen könnten; dann sind Zweckbindung, Zugriff, Aufbewahrung und betriebliche Datenschutzvorgaben einschließlich DSGVO zu prüfen. Die NIST-Unterlagen zu Robotersystemen in der intelligenten Fertigung bieten einen offiziellen Bezug für die Einordnung von Robotik in integrierte Fertigungsumgebungen, ersetzen aber keine standortspezifische Sicherheits- oder Datenschutzfreigabe.
Lager- und Materialflussaufgaben voneinander abgrenzen
„Lagerautomation“ beschreibt keinen einzelnen Kameraeinsatz. Das Identifizieren eines Behälters, das Bestimmen der Lage eines Gegenstands, die Auswahl eines Greifobjekts und die Navigation entlang einer Route sind unterschiedliche Aufgaben. Ein Vorhaben kann mehrere davon verbinden, doch sie benötigen jeweils eine eigene Fehlerbeschreibung und Prüfung. Wer sie pauschal unter „KI-gestützte Kamera“ zusammenfasst, riskiert unklare Schnittstellen und einen Abnahmetest, der nicht zum tatsächlichen Betriebsrisiko passt.
| Aufgabe im Materialfluss | Zu prüfende Information | Vor der Auswahl einer Lösung vor Ort klären |
|---|---|---|
| Identifikation | Artikel, Behälter oder Kennzeichnung | Lesbarkeit, Kennzeichnungswechsel und Zielsystem für das Ergebnis |
| Lagebestimmung | Position und Orientierung des Objekts | Sichtfeld, Verdeckung, Greifraum und Übergabe an die Robotersteuerung |
| Kommissionierung oder Sortierung | Auswahl des passenden Objekts und Zielorts | Varianten, zulässige Fehlgriffe und Verfahren bei uneindeutigen Fällen |
| Navigation | Freier oder gesperrter Fahrweg | Änderungen der Umgebung, Sicherheitszonen und Zuständigkeit für die Routenfreigabe |
Die Tabelle ist eine Aufgabenabgrenzung, kein Produktvergleich. Insbesondere Navigation lässt sich nicht allein auf eine Kamera reduzieren: Fahrweg, Sicherheitskonzept, Anlagensteuerung und Betriebsorganisation gehören ebenfalls zum Entwurf. Für einen konkreten Standort müssen außerdem wechselnde Lagerzustände, temporäre Hindernisse, Lichtbedingungen und mögliche Eingriffe in den Materialfluss erfasst werden.
Die Sicherheitsgrenzen sind vor dem Pilot zu behandeln, nicht erst bei der Abnahme. Dazu gehören Bewegungsbereiche, Zugang für Instandhaltung, Verhalten bei Kommunikationsausfall und die Frage, welche Funktionen für die Risikominderung vorgesehen sind. Das OSHA-Technikhandbuch zu Gefahren in Industrierobotersystemen beschreibt relevante Gefahrenfelder; für die konkrete Anlage bleiben die anwendbaren Vorschriften und die Bewertung durch qualifizierte Fachverantwortliche maßgeblich.
Auch die Schnittstellen verdienen eine frühe Prüfung. Das Vision-Ergebnis muss in einem festgelegten Format an die zuständige Steuerung oder Anwendung gelangen, und das System muss bei Zeitüberschreitung, fehlender Verbindung oder widersprüchlichem Ergebnis einen definierten Zustand erreichen. Netzwerkanbindung und Fernzugriff sollten außerdem nach den betrieblichen IT-Sicherheitsregeln freigegeben werden. Besonders bei Bilddaten ist zu klären, wer Zugriff erhält, wie lange Daten gespeichert werden und ob Übertragung oder Speicherung außerhalb der kontrollierten Produktionsumgebung zulässig ist.
Projektentscheidung über Bedingungen treffen
Verwenden Sie die folgenden Verzweigungen, um aus einer allgemeinen Marktbeobachtung eine erste Projektentscheidung zu machen:
- Wenn ein wiederkehrender Prozess mit klar benennbarer Positions-, Varianten- oder Qualitätsabweichung vorliegt, dann sollte zunächst eine eng begrenzte Machbarkeitsprüfung für genau diese visuelle Aufgabe erfolgen. Andernfalls sollte das Team zuerst den Prozessengpass präzisieren oder eine nichtvisuelle Lösung prüfen.
- Wenn die benötigten Bilddaten unter Betriebsbedingungen zugänglich sind und eine definierte Schnittstelle zur Steuerung besteht, dann kann ein Pilot mit dokumentiertem Ergebnisweg geplant werden. Andernfalls müssen Datenzugriff, Schnittstelle oder Anlagenkonzept vor einem Modellversuch geklärt werden.
- Wenn Gut- und Fehlerfälle, Grenzfälle und manuelle Eskalation festgelegt sind, dann lässt sich eine belastbare Abnahme vorbereiten. Andernfalls fehlt eine gemeinsame Grundlage, um Fehlalarme und übersehene Fehler zu bewerten.
- Wenn Wartung, Datenschutz, Sicherheitsfreigabe und Verhalten bei Ausfällen geregelt sind, dann kann die Integration in die Betriebsplanung übergehen. Andernfalls bleibt das Vorhaben ein Versuch, keine freigegebene Produktionslösung.
Diese Bedingungen verhindern, dass ein allgemeiner Trend vorschnell zur Komponentenentscheidung wird. Sie helfen zudem, die unterschiedlichen Rollen früh einzubeziehen: Produktion beschreibt Takt und Varianten, Qualität definiert Prüfmerkmale, Instandhaltung beurteilt Zugänglichkeit und Wartung, IT prüft Datenwege, und die Sicherheitsverantwortlichen bewerten den Zellenbetrieb.
Pilotumfang vor der Investitionsentscheidung festlegen
Ein belastbarer Start muss weder eine vollständige Automatisierung noch einen umfassenden Umbau voraussetzen. Der Pilot sollte auf eine wiederkehrende Aufgabe begrenzt sein und einen klaren Vergleich mit dem aktuellen Ablauf erlauben. Die Marktdaten können erklären, warum Robotik als Technologiefeld relevant ist; ob eine Investition in Ihrem Werk sinnvoll ist, ergibt sich erst aus Anforderungen an Qualität, Takt, Sicherheit, Instandhaltung und betriebliche Datenverarbeitung.
Eine umsetzbare Projektfolge sieht so aus:
- Prozess auswählen: Erfassen Sie einen regelmäßig wiederkehrenden Arbeitsgang und beschreiben Sie den konkreten Engpass, statt „mehr Automatisierung“ als Ziel zu verwenden.
- Abweichung dokumentieren: Halten Sie fest, welche Lage-, Varianten- oder Qualitätsunterschiede tatsächlich auftreten und welche Folgen sie im Prozess haben.
- Bildaufgabe festlegen: Entscheiden Sie, ob das System identifizieren, lokalisieren, sortieren oder ein Qualitätsmerkmal prüfen soll. Trennen Sie Aufgaben, wenn unterschiedliche Ergebnisse oder Verantwortlichkeiten entstehen.
- Daten und Schnittstellen prüfen: Klären Sie, welche Referenzbilder oder Prüfteile verfügbar sind, wie Ergebnisse zur Steuerung gelangen und welche Verbindungen betrieblich freigegeben werden müssen.
- Abnahme definieren: Vereinbaren Sie vor dem Versuch, wie Gutteile, Fehlerfälle, Grenzfälle und nicht verfügbare Systemzustände behandelt und dokumentiert werden.
- Betrieb und Pflege planen: Benennen Sie Verantwortliche für Referenzdaten, Beleuchtung, Änderungen am Produkt, Datenschutz und Wiederanlauf nach Störungen.
- Fortsetzung entscheiden: Führen Sie den Pilot nur weiter, wenn die Ergebnisse die vereinbarten Qualitäts-, Takt-, Sicherheits- und Wartungsanforderungen erfüllen; ändern Sie andernfalls Prozess oder Lösung, statt den Markttrend als Rechtfertigung heranzuziehen.
Der Ablauf ist bewusst nicht an eine bestimmte Kameratechnik oder ein bestimmtes Robotermodell gebunden. So bleiben Alternativen sichtbar: Eine mechanische Zuführung kann eine Lageabweichung beseitigen, eine zusätzliche Sensorik kann für eine einfache Anwesenheitsprüfung ausreichen, und eine Bildverarbeitung kann dort sinnvoll werden, wo wechselnde Objekte oder visuelle Qualitätsmerkmale tatsächlich entscheidend sind.
Häufige Fragen zur Projektübertragung
Welchen Nutzen hat der IFR-Bericht für ein konkretes Automatisierungsprojekt?
Der Bericht liefert Marktkontext und hilft, die weltweite Verbreitung von Industrierobotern einzuordnen. Er belegt jedoch weder den Business Case einer einzelnen Anlage noch den Bedarf an Kameras, Modellen oder zusätzlicher Rechenleistung. Dafür benötigt ein Werk eigene Prozessdaten zu Wiederholbarkeit, Qualitätsanforderungen, Takt, Sicherheit und Wartbarkeit.
Belegt ein weltweiter Anstieg des Robotereinsatzes den Bedarf an KI-Bildverarbeitung?
Nein. Robotereinsatz und Bildverarbeitungsbedarf sind unterschiedliche Größen. Ein Roboter mit fester Werkstücklage kann ohne Kamera arbeiten; wechselnde Positionen oder Objekte können eine visuelle Prüfung rechtfertigen. Maßgeblich ist, ob ein konkretes Lokalisierungs- oder Erkennungsproblem besteht und sich dessen Lösung im Betrieb verlässlich abnehmen lässt.
Wie wird aus einem Robotiktrend eine Anforderungsliste für einen Integrator?
Beginnen Sie mit Werkstück, Prozessschritt und beobachtbarer Abweichung, nicht mit einer Komponentenliste. Bestimmen Sie anschließend, welche Bildinformation benötigt wird, wohin das Ergebnis übertragen wird, wer Grenzfälle prüft und wie Fehler behandelt werden. Daraus lassen sich Anforderungen an Beleuchtung, Kamera, Schnittstelle, Steuerung und Instandhaltung ableiten.
Welche Fertigungsprozesse sollten vor einem Roboter-Visionprojekt zuerst bewertet werden?
Priorisieren Sie wiederkehrende Abläufe, bei denen Lage, Orientierung oder Qualitätsmerkmale tatsächlich variieren und Aufwand oder Fehler verursachen. Prüfen Sie danach Datenverfügbarkeit, Sichtfeld, Beleuchtung, Sicherheitsgrenzen und Steuerungsschnittstellen. Ein Prozess ohne klar beschriebenen Engpass ist kein belastbarer Pilot für eine Investitionsentscheidung.
Nächster Schritt: erst den Prozess, dann die Rechenumgebung prüfen
Für die nächste interne Besprechung genügt zunächst eine kurze, dokumentierte Bestandsaufnahme: Prozess und Abweichung beschreiben, gewünschte Bildaufgabe auswählen, Schnittstellen und Sicherheitsbedingungen erfassen und Abnahmefälle benennen. Der IFR-Bericht liefert dafür den Marktrahmen, aber keine Werksentscheidung. Ohne konkrete Prozessdaten ist auch eine Leistungs- oder Architekturwahl verfrüht.
Für Versuche zur Bildverarbeitung oder Modellanpassung kann eine temporäre Entwicklungsumgebung auf einem gemieteten Mac eine Ergänzung sein; sie ersetzt jedoch keine industrielle Robotersteuerung und darf nicht ohne technische Prüfung als Echtzeit-Steuerungsplattform eingeplant werden. Im Vergleich zu einem eigenen Entwicklungsrechner bindet eine Anschaffung Kapital und verlangt eigene Wartung; eine allgemeine Cloud-Umgebung kann wiederum zusätzliche Fragen zu Datenübertragung, Datenschutz und Zugriff aufwerfen. Vor konkreter Anmietung können die betrieblichen Zugriffs- und Verwaltungsfragen anhand der Informationen im Vuncloud-Hilfecenter geprüft werden. Wenn eine zeitlich begrenzte Mac-Umgebung für Entwicklung oder Tests geprüft werden soll, finden Sie Informationen zur Mac-mini-Miete bei Vuncloud. Für produktive Anlagen mit dauerhaftem, planbarem Rechenbedarf oder erforderlichen physischen Schnittstellen kann ein eigener Industriecomputer oder eine lokale Lösung geeigneter sein.
Vom Marktdatum zur belastbaren Projektbewertung
Legen Sie zunächst den konkreten Prozess fest und bestimmen Sie, welche Kennzahlen eine Roboterlösung verbessern soll.
Prüfen Sie anschließend in unseren technischen Leitfäden, wie Beleuchtung, Kameraauswahl und Bildqualität die Erkennung im jeweiligen Szenario beeinflussen.