
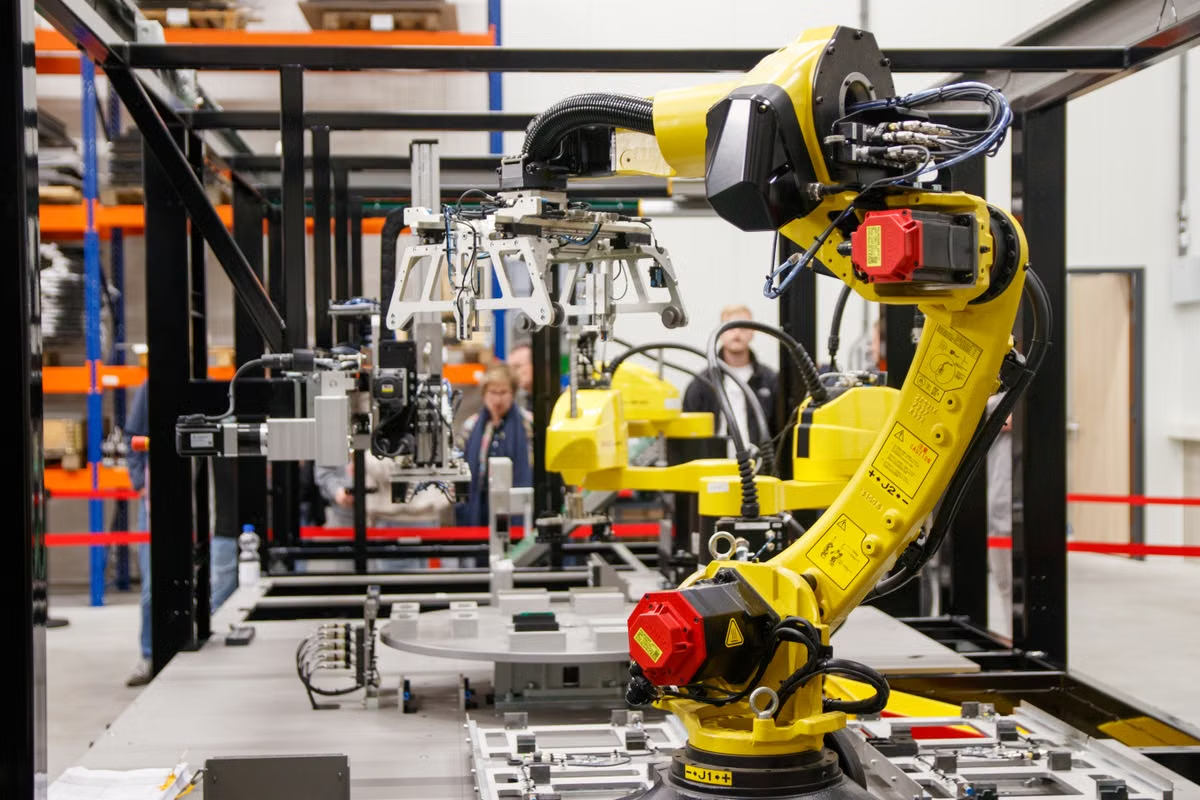
На заводе робот повторяет программу, но детали приходят с разным положением, а команда не уверена, что камеру нужно включать в проект.
Быстрое решение: используйте IFR World Robotics 2026 как отраслевой ориентир, а не как основание для закупки; сначала выберите конкретную операцию и проверьте, решает ли машинное зрение измеримую проблему.
Эта оценка пригодится интеграторам, которым нужно перевести тенденции в требования к проекту, инженерам автоматизации, выбирающим операции для роботизации, и техническим руководителям, отделяющим рыночные данные от инвестиционного обоснования предприятия.
Последняя проверка: 2 октября 2026 года; показатель и год статистики сверены с официальной публикацией IFR о пяти миллионах промышленных роботов, работающих на заводах.
Что именно показывает IFR World Robotics 2026
В опубликованных 24 сентября 2026 года материалах IFR сообщается, что в 2025 году на заводах по всему миру работало пять миллионов промышленных роботов. Формулировка важна: речь идёт о количестве роботов, находившихся в эксплуатации, за указанный статистический год, а не о числе новых установок за этот год, прогнозе спроса или количестве ячеек с машинным зрением. Публикация IFR задаёт отраслевой масштаб, но не определяет потребность отдельного завода.
Для проектной команды из этого следует ограниченный, но полезный вывод: роботизация — значимый производственный контекст, который стоит учитывать при выборе процессов для анализа. Однако общая динамика не отвечает, нужно ли конкретной линии менять способ подачи деталей, подключать камеру или обучать модель контроля качества. Эти решения зависят от местного процесса, а не от мирового суммарного показателя.
Важно также не смешивать разные статистические категории. Число работающих роботов, новые установки за период и прогноз будущего рынка описывают разные явления. В материалах о предыдущем выпуске отчёта IFR отдельно приводит сведения о промышленных роботах и показателях установок; исполнительное резюме World Robotics 2025 помогает увидеть, почему год данных и способ подсчёта нужно читать вместе. При цитировании в проектной записке указывайте, о чём именно говорит источник, и не переносите показатель из одной категории в другую.
Для решения о внедрении нужны данные самого предприятия: какая операция занимает ресурсы, насколько стабильны подача и ориентация объектов, каковы правила контроля, кто обслуживает оборудование и что происходит при ошибке распознавания. Рыночная статистика может объяснить, почему тему рассматривают, но не служит доказательством окупаемости.
Первым делом отделите позиционирование от необходимости видеть
Роботизированная операция может обходиться без камеры, если объект каждый раз приходит в известном положении, оснастка удерживает его предсказуемо, а небольшие отклонения не мешают выполнению задачи. В таком случае зрение добавляет компоненты, настройки и сценарии отказа, не устраняя подтверждённое ограничение. Решение не должно начинаться с вопроса «какую камеру купить» — сначала следует зафиксировать, какая часть процесса не работает с имеющейся подачей и программой.
Сигналом для проверки могут быть изменения положения детали, ориентации, ассортимента или условий загрузки. Но само наличие разброса ещё не доказывает, что его должен компенсировать алгоритм: его могут устранить направляющие, перенастройка оснастки или изменение способа подачи. Сравнивать варианты нужно по одной и той же производственной задаче, включая затраты на наладку и обслуживание.
Для оценки пригодности захвата полезно описать не только объект, но и ситуацию вокруг него: какие поверхности закрыты, меняются ли освещение и фон, отражает ли материал свет, есть ли загрязнения, вибрация или движение соседнего оборудования. Это не готовые технические требования к любой системе, а вопросы обследования конкретного места. Их ответы помогают понять, достаточно ли одной камеры, нужен ли иной способ получения данных или задача пока плохо определена.
Документация OPC Foundation о сценариях применения машинного зрения показывает, что зрительная система включается в более широкий производственный обмен данными. Для проекта важно заранее определить, что именно она передаёт роботу или контроллеру: координату, класс объекта, результат проверки либо признак неопределённости. Если ответ системы не связан с понятным действием ячейки, интеграция останется техническим экспериментом.
Проверьте, можно ли принять результат контроля качества
В задачах обнаружения дефектов отраслевой тренд особенно легко превратить в ошибочный вывод: «роботов становится больше — значит, нужно автоматизировать инспекцию». Но рост числа работающих роботов не даёт сведений ни о типах выявляемых дефектов, ни о допустимой доле ложных тревог, ни о правилах окончательного решения на конкретном предприятии. Визуальную проверку следует начинать с определения объекта контроля и последствий ошибки.
Команда должна обозначить, какие именно признаки считаются дефектом, где проходят границы между допустимым и недопустимым состоянием, какие образцы подтверждают эту границу и кто вправе пересмотреть спорный результат. Если специалисты по качеству по-разному классифицируют один и тот же образец, модель не сможет компенсировать отсутствие согласованного критерия приёмки.
До интеграции также требуется определить путь результата. При уверенном обнаружении система может направить изделие на отвод или передать сигнал контроллеру; при неоднозначном случае требуется заранее согласованный порядок ручной проверки. Пропуск или несвоевременная обработка такого события могут оказаться важнее средней скорости вычисления, поэтому проекту нужна схема эскалации, а не только демонстрация работы модели на отобранных снимках.
Пилот контроля качества имеет смысл строить на реальных производственных образцах, отражающих вариативность материала, освещения и состояния поверхности. Результаты следует разбирать совместно с производством и качеством, отдельно отмечая ложные срабатывания, пропуски и случаи, требующие вмешательства оператора. Пороговые значения должен утвердить владелец процесса: универсальные нормы из общего описания рынка не заменят требований конкретной продукции.
Проверьте и условия безопасности всей роботизированной ячейки, а не только корректность изображения. В руководстве OSHA по опасностям промышленных роботизированных систем рассматриваются риски, связанные с роботами и рабочими зонами. Оценка зрения должна учитывать, как система взаимодействует с остановкой, ограждениями, доступом персонала и восстановлением после сбоя; камера не является заменой мер безопасности или подтверждением безопасного режима работы.
Перед пилотом зафиксируйте, кто принимает решение по спорному изображению и что делает ячейка, если данные от камеры недоступны. Если эти сценарии не определены, точность модели сама по себе не обеспечивает управляемость процесса.
Разделите складские задачи: распознавание — не навигация
Фраза «роботизация склада» объединяет различные задачи. Для проектирования важно разнести их по результату, который должна получить система:
- Идентификация: установить, какой объект или груз представлен в кадре, если визуальных признаков достаточно и определён способ подтверждения результата.
- Локализация и подбор: определить положение объекта или места захвата, а затем передать координаты исполнительной системе в согласованном формате.
- Сортировка: распределить распознанные объекты по направлениям, учитывая ошибки идентификации и порядок обработки исключений.
- Перемещение по маршруту: определить, как система ориентируется и безопасно движется в рабочей среде; это не тождественно распознаванию товара камерой.
Поэтому нельзя заранее выбрать одну камеру или одну модель только на основании того, что проект связан со складом. Идентификация коробки, захват объекта в контейнере и движение по маршруту требуют разных входных данных и критериев проверки. У этих задач могут различаться и интерфейсы: результат распознавания должен попадать именно в ту часть системы, которая использует его для следующего действия.
Перед началом проекта проверьте изменения среды: расположение стеллажей и рабочих зон, состояние упаковки, перекрытия обзора, отражающие поверхности, пыль, освещение и присутствие людей. Это перечень для местного обследования, а не универсальный набор гарантированных помех: значимыми будут только подтверждённые на площадке условия. Отдельно определите границы безопасного движения и поведение при потере локализации или связи.
Заранее составьте список интерфейсов между камерой, вычислительным узлом, системой управления роботом и верхним уровнем учёта. Для каждого обмена назначьте владельца, формат результата и действия при ошибке или недоступности данных. Информационная модель OPC Foundation для машинного зрения полезна как справочный материал для обсуждения таких обменов; само наличие стандартизированного описания не означает, что конкретное оборудование поддерживает нужный интерфейс без проверки.
Короткие ответы перед выбором пилота
Как использовать IFR World Robotics 2026 при планировании автоматизации завода?
Используйте публикацию как контекст для обсуждения масштаба роботизации и выбора процессов, которые стоит проверить в первую очередь. Она не сообщает, насколько автоматизация окупится на отдельном предприятии, и не задаёт требования к камерам или моделям. Для решения нужны собственные данные о цикле операции, вариативности деталей, браке, безопасности и обслуживании.
Означает ли рост числа установленных роботов, что предприятию нужно внедрять машинное зрение?
Нет. Статистика по роботам не показывает, какие задачи решаются зрением и требуется ли оно конкретной ячейке. Если деталь стабильно подаётся в заданном положении, фиксированной программы может быть достаточно. Проверять зрение следует там, где зафиксирована проблема локализации, распознавания или контроля, а результат можно измерить и связать с действиями робота.
Как интегратору превратить отраслевые тенденции в требования к проекту?
Сначала зафиксируйте операцию и её текущее ограничение, затем опишите входные объекты, допустимые вариации, выход решения и ответственного за подтверждение результата. Отдельно проверьте интерфейсы с роботом, системой управления и учётом качества, условия освещения и порядок ручной обработки спорных случаев. Только после этого выбирайте датчик, вычислитель и способ интеграции.
С какой производственной операции начать оценку роботизированного машинного зрения?
Начните с повторяемой операции, для которой можно описать вход, результат и причину потерь: например, захват деталей с меняющимся положением, визуальную проверку определённых дефектов или идентификацию объектов при сортировке. Убедитесь, что доступны реальные образцы и данные, известны условия безопасности и понятен маршрут результата. Если задачу нельзя объективно принять, пилот следует отложить.
Переведите тенденцию в план проверки на площадке
Чтобы промышленная автоматизация не начиналась с выбора оборудования, а затем не искала ему подходящую задачу, двигайтесь от процесса к технической конфигурации.
Первый шаг — отберите повторяемые операции. Зафиксируйте, где работа регулярно требует одинаковых действий, но испытывает конкретное ограничение: нестабильное положение деталей, вариативность объектов или проверку визуально различимых признаков. Запишите текущий способ выполнения и причину, по которой рассматривается изменение.
Второй шаг — опишите исходные условия. Уточните, какие изделия и варианты поступают в ячейку, как организована подача, что меняется между сменами и какие данные уже доступны. Не заменяйте обследование предположением, что условия стабильны или, наоборот, что любая вариативность требует камеры. Полезны наблюдения в обычном производственном режиме, а не только специально подготовленная демонстрация.
Третий шаг — отделите тип зрительной задачи. Выберите, требуется ли найти положение объекта, распознать его, проверить дефект или помочь с ориентированием при перемещении. Если в одной ячейке присутствует несколько задач, перечислите их отдельно: так проще понять, какие результаты должны появляться на выходе и кто отвечает за их использование.
Четвёртый шаг — проверьте данные и интерфейсы. Подготовьте реальные образцы, снимки или иные входные данные, необходимые для оценки. Проверьте, как результат попадёт в управление роботом, каким способом передаются состояния ошибки и кто имеет доступ к журналам. Исследовательская программа NIST по роботизированным системам для умного производства даёт контекст для системного взгляда на интеграцию роботов и производственных систем, но конкретные интерфейсы всё равно нужно подтвердить на вашем оборудовании.
Пятый шаг — определите сценарии отказа. Укажите, что будет при отсутствии изображения, конфликте результата с ожиданиями, загрязнении объектива, потере обмена данными или необходимости проверки оператором. Разделите сценарии по последствиям для процесса и назначьте ответственного за восстановление. Не предполагайте, что повторный запуск всегда безопасен или что его можно выполнить автоматически.
Шестой шаг — согласуйте критерии пилота. До испытаний зафиксируйте, какие показатели и случаи будут считаться успешными, как формируется выборка и кто подтверждает итоги. Для визуального контроля отдельно учитывайте обнаружение дефектов, ошибочные сигналы и спорные примеры; для захвата — фактическую пригодность координат и реакцию на изменённое положение объекта. Конкретные допустимые уровни устанавливает предприятие, а не общая статистика роботизации.
Седьмой шаг — оцените обслуживание после демонстрации. Уточните, кто следит за состоянием камеры и освещения, кто пересматривает образцы при смене продукции, как документируются изменения и где ищут причину сбоя. Успешный единичный тест не подтверждает готовность решения к эксплуатации при изменении процесса. Результат должен быть воспроизводимым для сотрудников, которые будут обслуживать ячейку.
Выберите вариант по условиям процесса
Используйте условия ниже как инструмент предварительного решения. Отметьте каждую строку, опираясь на наблюдения и документы площадки, а не на ожидания от рынка:
- [ ] Если объект подаётся в устойчивом положении, программа робота выполняется предсказуемо, а команда не зафиксировала потерь из-за распознавания или локализации, выбирайте сохранение текущего способа либо сначала проверьте оснастку и подачу. Не переходите к закупке камеры только из-за отраслевой статистики.
- [ ] Если положение, ориентация или идентичность объектов меняются и это подтверждённо влияет на выполнение операции, выбирайте обследование зрительной задачи и пилот с реальными образцами. Условие перехода: результат камеры должен приводить к заранее определённому действию робота.
- [ ] Если требуется обнаруживать дефекты, но определения дефекта, образцов для проверки или порядка ручного подтверждения нет, возвращайтесь к согласованию критериев качества. Не принимайте демонстрацию модели за завершённую приёмку.
- [ ] Если проект относится к складской логистике, но команда пока не разделила идентификацию, локализацию, сортировку и движение по маршруту, сначала разбейте сценарий на отдельные задачи. Выбирайте датчики и интерфейсы только после уточнения требуемого результата каждой задачи.
- [ ] Если интерфейсы, безопасность или обслуживание остаются неопределёнными, отложите масштабирование пилота и назначьте владельцев этих вопросов. Если эксплуатация зависит от ручного вмешательства, оно должно быть частью сценария и критерия приёмки, а не неформальным исключением.
Такой порядок не обещает, что любой визуальный пилот будет успешным. Он снижает риск принять решение на основании неверной статистической категории, красивой демонстрации или неоговорённых требований к результату. Для заводского проекта важнее связать задачу, критерий приёмки и действия системы, чем подгонять площадку под отраслевой тренд.
Где заканчиваются рыночные данные и начинается проектное решение
IFR сообщает о масштабе промышленной роботизации, но не предоставляет расчёт окупаемости конкретной ячейки. Перед инвестиционным решением предприятие должно сопоставить свои цели по качеству, циклу операции, безопасности и обслуживанию. Отдельно оцениваются внедрение, интеграция и дальнейшая поддержка; если сравниваются варианты автоматизации, методику расчёта нужно применять одинаково к каждому из них.
Для команды полезно сохранить прослеживаемую цепочку аргументов: источник и определение отраслевого показателя; описание операции; подтверждённое ограничение; выбранная зрительная задача; способ испытаний; согласованные критерии результата; ответственные за интеграцию и обслуживание. Если одно из звеньев отсутствует, в проекте остаётся предположение, которое нельзя считать доказательством необходимости закупки.
При подготовке проектного брифа можно свериться с материалами IFR о данных World Robotics 2026, но не подменять ими исходные измерения на площадке. Даже профессиональная отраслевая публикация не сообщает, насколько именно конкретная производственная операция зависит от вариативности объекта, качества изображения или действий оператора.
Если для предварительных вычислительных испытаний используется имеющаяся в компании рабочая станция, её слабые стороны могут быть связаны с общей загрузкой, различиями в программной среде и зависимостью от личного рабочего места инженера. Арендуемый Mac mini может рассматриваться только как отдельная среда для прототипирования или обработки данных, когда задача совместима с такой конфигурацией: это не замена промышленному контроллеру, проверенному вычислителю реального времени, средствам безопасности или физическим интерфейсам роботизированной ячейки. Состав услуг и условия аренды следует сверять с требованиями конкретного теста; описание аренды Mac mini можно использовать для ознакомления с доступным вариантом среды, не перенося выводы о нём на производственную эксплуатацию.
Для понимания того, какие задачи и направления деятельности связаны с Vuncloud, можно также обратиться к информации о компании; это знакомство с поставщиком не заменяет техническую проверку среды на соответствие требованиям пилота.
Если пилот требует гарантированных промышленных интерфейсов, детерминированного управления, сертифицированной системы безопасности или постоянной тяжёлой нагрузки, следует выбирать соответствующую промышленную инфраструктуру, а не временную среду для разработчика.
Роботизация складов, инспекция и захват деталей — разные инженерные задачи, хотя отраслевые показатели могут обсуждаться в одном разговоре. Используйте IFR World Robotics 2026 для понимания контекста, а решение о машинном зрении принимайте после проверки процесса, данных, интерфейсов, безопасности и обслуживания. На этом уровне тренд становится полезным ориентиром, но не подменяет локальную оценку проекта.
Перейдите от отраслевых данных к плану проверки
Составьте список операций на вашем заводе, где машинное зрение может упростить захват объектов, контроль качества или складскую логистику.
Перед запуском пилота зафиксируйте исходные показатели и критерии, по которым вы оцените его результат.