
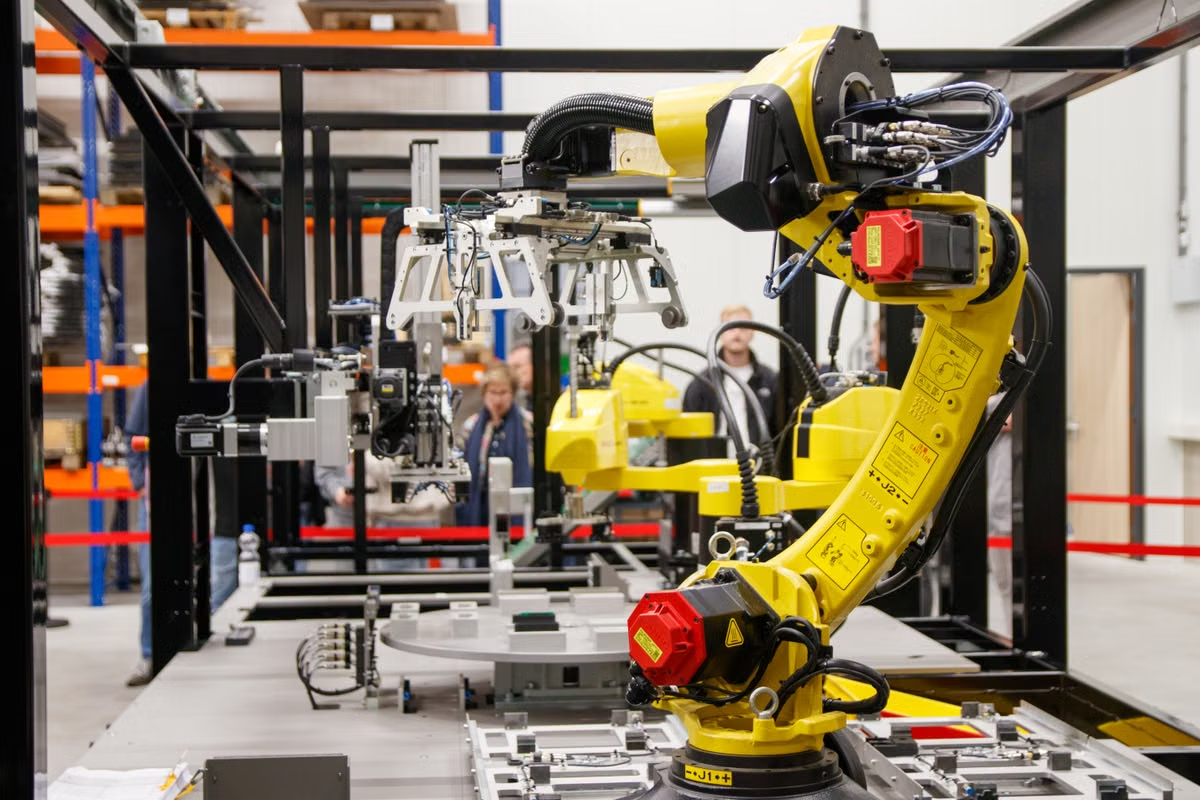
Une équipe constate que ses pièces arrivent avec des positions variables, mais ne sait pas si un robot équipé d’une caméra résoudrait réellement le problème.
Pour cette semaine, la décision la plus sûre consiste à utiliser IFR World Robotics 2026 comme contexte de marché, puis à vérifier sur site le besoin, les interfaces et les critères d’acceptation avant de sélectionner un robot ou un système de vision.
Cet article s’adresse aux intégrateurs qui doivent traduire une tendance industrielle en besoins de projet, aux ingénieurs d’automatisation qui évaluent des opérations à robotiser et aux décideurs qui veulent distinguer croissance du marché et justification d’investissement. Les données sectorielles décrivent un environnement ; elles ne remplacent ni l’étude de poste ni l’analyse économique d’une usine donnée.
Dernière mise à jour : 2 octobre 2026. Les chiffres et leur périmètre ont été vérifiés à partir de la publication officielle de l’IFR sur World Robotics 2026.
Lire IFR World Robotics 2026 sans en faire une décision d’achat
L’IFR indique que cinq millions de robots industriels étaient en fonctionnement dans les usines du monde en 2025. Il s’agit d’un stock mondial de robots industriels en exploitation, et non du nombre de nouvelles installations effectuées pendant l’année, du nombre de robots dotés de vision ou d’une prévision des besoins d’une usine particulière. La date de publication et ce périmètre sont précisés dans le communiqué officiel de l’IFR.
Cette distinction évite trois erreurs d’interprétation fréquentes. D’abord, un total mondial ne révèle pas quelles tâches sont automatisées dans chaque secteur. Ensuite, il ne précise pas si les robots déployés utilisent une caméra, un capteur différent ou une programmation sans vision. Enfin, il ne permet pas de calculer le retour sur investissement d’un site sans données locales sur les coûts, la qualité, les arrêts et la maintenance.
Quelle valeur IFR World Robotics 2026 apporte-t-il à un projet d’automatisation d’usine ? Il aide à replacer une initiative dans l’évolution générale de la robotique industrielle et à alimenter une discussion stratégique. Il ne permet pas de conclure qu’un atelier doit acheter un robot, ni qu’une caméra doit être ajoutée à une cellule existante. La publication doit être lue selon son année de référence et ses définitions, plutôt que rapprochée sans précaution de données portant sur les nouvelles installations ou sur des prévisions.
Pour comparer les tendances dans le temps, l’exécutif de l’édition 2025 de World Robotics consacrée aux robots industriels constitue un point de comparaison documentaire. Il faut néanmoins contrôler les définitions employées dans chaque publication avant d’en tirer une évolution : un changement de périmètre statistique ne constitue pas, à lui seul, un changement de rythme d’adoption dans une catégorie précise.
La hausse du nombre de robots en fonctionnement signifie-t-elle qu’une usine devrait déployer une vision par IA ? Non. Elle justifie de poser la question de l’automatisation, mais la vision ne devient pertinente que si une tâche présente un problème observable de localisation, d’identification, d’orientation ou d’inspection que les moyens actuels ne traitent pas correctement. Si le produit arrive toujours dans la même position et qu’un dispositif mécanique simple maintient cette répétabilité, une caméra peut ajouter de la complexité sans résoudre un problème réel.
Choisir les tâches où la vision peut changer le travail du robot
Dans une opération répétitive, le critère déterminant n’est pas la popularité des robots, mais la variabilité réelle du poste. Une programmation fixe peut suffire lorsque l’objet, son orientation et son point de prise sont stables. Elle devient moins adaptée lorsque des pièces arrivent en vrac, qu’un changement de référence modifie leur géométrie ou qu’un opérateur doit corriger régulièrement le positionnement.
Avant d’ajouter la vision, l’équipe doit décrire le défaut de localisation avec des observations recueillies sur le poste : quelles pièces sont concernées, quelle variation perturbe le cycle, comment l’écart est détecté aujourd’hui et quelles conséquences il entraîne. Sans cette description, la caméra risque de devenir une réponse technique à une difficulté encore mal définie.
Le tableau ci-dessous aide à distinguer le besoin d’automatisation du besoin de perception.
| Situation constatée sur le poste | Première option à évaluer | Quand vérifier une solution de vision |
|---|---|---|
| Pièce toujours présentée au même endroit et dans la même orientation | Programmation fixe et maintien mécanique | Seulement si les changements de série ou les déplacements rendent la prise instable |
| Pièces présentes, mais position ou orientation variables | Modification de l’alimentation ou du montage, puis essai de détection | Si la variabilité restante empêche une prise fiable ou exige des corrections fréquentes |
| Plusieurs références partagent une même cellule | Changement de programme et procédure de réglage | Si l’identification de la référence est nécessaire à la sélection du geste ou de l’outil |
| Défaut visuel à repérer avant ou après manipulation | Définition du contrôle et examen des moyens existants | Si une inspection automatisée peut être définie et vérifiée sur des échantillons représentatifs |
Un contrôle utile consiste à séparer quatre tâches souvent regroupées sous le terme « vision ». La localisation estime où se trouve un objet ; l’identification détermine de quel objet il s’agit ; le contrôle qualité cherche un défaut défini ; le guidage aide à établir une action ou un chemin. Ces fonctions n’impliquent pas nécessairement le même capteur, le même éclairage, le même modèle ni les mêmes critères de validation.
Décision par conditions
- Si la position est stable et qu’un dispositif mécanique maintient les pièces dans une tolérance acceptable pour l’opération, choisissez d’abord une programmation fixe ou une amélioration de l’alimentation. Sinon, documentez les écarts observés avant de comparer des solutions de perception.
- Si l’objet varie réellement d’emplacement ou d’orientation et que le robot doit s’adapter à cette variation, évaluez une localisation par vision sur des pièces représentatives. Sinon, ne retenez pas une caméra uniquement parce qu’un marché se développe.
- Si la famille de produits change fréquemment et que la bonne référence conditionne la prise ou le traitement, vérifiez une étape d’identification ainsi que sa procédure de gestion des erreurs. Sinon, conservez le mécanisme de sélection existant tant qu’il est maîtrisé.
- Si les résultats doivent déclencher automatiquement une décision de qualité ou un arrêt de cellule, définissez avant l’essai qui reçoit le résultat, ce qui se passe en cas d’incertitude et comment un opérateur peut le contrôler. Sinon, le système peut afficher une détection sans que le processus sache quoi en faire.
- Si l’environnement change selon les équipes, les produits ou l’éclairage, incluez ces variations dans l’essai. Sinon, un résultat obtenu dans des conditions idéales risque de ne pas représenter le fonctionnement courant.
Définir le contrôle qualité avant de connecter la caméra au robot
Un projet de détection de défauts commence par la définition de ce qui doit être reconnu, et non par le choix d’un modèle. L’équipe qualité doit préciser la zone inspectée, les défauts concernés, les cas acceptables, les cas douteux et la décision à prendre lorsqu’une image ne permet pas de conclure. Sans cette étape, deux équipes peuvent évaluer la même image différemment tout en croyant appliquer le même critère.
Les échantillons doivent également refléter la réalité du poste : variantes de produits, états de surface, éclairages, pièces bonnes, pièces défectueuses et cas difficiles à classer. La revue des échantillons doit associer les personnes qui connaissent les défauts et celles qui exploiteront la cellule. Si les étiquettes sont incertaines, le modèle ne peut pas transformer cette incertitude en une règle de qualité fiable.
L’acceptation ne se limite pas à constater que le système repère quelques défauts pendant une démonstration. Il faut déterminer ce qui est considéré comme un défaut manqué, ce qui constitue une fausse alerte et comment les cas incertains sont traités. Le résultat doit ensuite être relié au processus : signal affiché à l’opérateur, nouvelle inspection, mise à l’écart de la pièce ou arrêt contrôlé, selon les exigences de l’usine.
| Question à trancher avant le raccordement | Élément à consigner pour l’essai | Décision à prévoir |
|---|---|---|
| Quel défaut doit être détecté ? | Description de la zone, des variantes et des cas limites | Règle de classement et responsable de sa validation |
| Qui examine les résultats ambigus ? | Procédure de revue et personne chargée de l’arbitrage | Poursuite du cycle, inspection supplémentaire ou mise à l’écart |
| Où le résultat est-il transmis ? | Interface concernée et format attendu | Vérification de l’échange avant la mise en production |
| Comment comparer l’essai et le contrôle humain ? | Échantillons examinés et résultats relevés | Acceptation, correction du protocole ou abandon de l’essai |
L’interopérabilité mérite une vérification distincte de la qualité de détection. Le modèle d’information OPC UA pour la vision industrielle décrit une manière structurée de représenter des informations liées aux systèmes de vision. Sa consultation peut aider les équipes à examiner les échanges attendus, mais elle ne dispense pas de vérifier les interfaces effectivement proposées par les équipements et les systèmes déjà présents sur le site.
Distinguer identification, localisation et navigation en logistique
Dans un projet de magasin ou de circulation de matières, le mot « vision » peut couvrir des besoins très différents. Un lecteur ou un système de perception peut servir à reconnaître un article, à localiser une charge, à aider un robot à prendre un objet ou à contribuer à l’orientation dans un espace. Ce sont des fonctions distinctes : une solution capable de lire une identification n’est pas automatiquement capable de guider un robot dans toutes les conditions de circulation.
Avant l’essai, le site doit relever les changements susceptibles d’altérer la perception : variations d’éclairage, reflets, occlusions, emballages différents, marquages dégradés ou présence de personnes dans les zones de travail. Il faut également vérifier les règles de circulation et de sécurité, les conditions de reprise après erreur, ainsi que les échanges avec les systèmes qui attribuent les missions ou enregistrent les mouvements.
La sécurité ne se déduit pas d’une fonction de vision. La présence d’une caméra ou d’un algorithme de détection ne remplace pas l’analyse des risques de l’ensemble robotisé. Le manuel technique de l’OSHA sur les risques des systèmes robotisés industriels peut servir de référence documentaire pour examiner les dangers associés à l’intégration et aux interactions avec les opérateurs. Le projet doit ensuite être évalué selon les règles applicables à son environnement et à son usage, plutôt que sur la seule capacité de détection du système.
Pour l’architecture, la distinction entre traitement à proximité de la cellule et traitement distant doit elle aussi être décidée à partir des contraintes de l’opération. Une équipe peut consulter les ressources du programme du NIST sur les systèmes robotisés pour la fabrication intelligente pour cadrer les enjeux d’intégration et de fabrication. Cette ressource ne fournit pas une configuration prête à déployer : l’emplacement du traitement, les interfaces, le comportement en cas de perte de communication et la maintenance doivent être vérifiés sur le système réel.
Transformer la tendance industrielle en évaluation de terrain
Pour convertir les données de marché en démarche de projet, un intégrateur peut remettre à l’usine une liste de vérification plutôt qu’une recommandation d’achat prématurée.
- [ ] Sélectionner une opération répétitive. Choisir une tâche clairement délimitée, dont l’entrée, la sortie et les écarts observables peuvent être décrits. Écarter les postes dont le problème principal reste indéterminé.
- [ ] Consigner la situation de référence. Relever la méthode actuelle, les corrections manuelles, les défauts constatés, les arrêts et les étapes de contrôle existantes. Ces observations serviront à comparer le projet à la situation réelle, et non à un scénario théorique.
- [ ] Qualifier la tâche de perception. Indiquer si le besoin porte sur la localisation, l’identification, le contrôle qualité ou le guidage. S’il y a plusieurs fonctions, documenter séparément leurs entrées, leurs sorties et leurs critères de réussite.
- [ ] Examiner les échantillons et les interfaces. Vérifier la disponibilité des pièces représentatives, la qualité des données, le format des échanges, les dépendances avec la cellule et la personne responsable de chaque décision.
- [ ] Définir les règles d’acceptation. Établir comment seront traités une fausse alerte, un défaut non repéré, une image inexploitable et une perte de communication. Préciser qui peut valider ou rejeter le résultat.
- [ ] Organiser un essai dans des conditions pertinentes. Inclure les variantes de produit et les changements d’environnement réellement observés. Comparer le fonctionnement avec le processus existant et conserver les résultats nécessaires à une décision.
- [ ] Décider de la suite à partir des contraintes de l’usine. La qualité, le temps de cycle requis, la sécurité, la maintenabilité et l’intégration doivent peser dans l’arbitrage. Si une contrainte essentielle reste sans réponse, prolonger l’évaluation ou revenir à une solution plus simple.
Comment un intégrateur peut-il transformer les tendances de la robotique en besoins de projet de vision ? En reliant chaque proposition à une tâche observée et à une preuve attendue : une variation de position à mesurer, un défaut à classer, une référence à identifier ou une information à transmettre. La liste obtenue doit aussi indiquer la personne qui valide le besoin, la destination du résultat et le comportement prévu lorsque le système ne peut pas trancher. C’est cette chaîne qui permet de discuter du projet avec les équipes de production, de qualité et de maintenance sans confondre tendance de marché et spécification.
Choisir un prochain pas adapté au niveau de preuve
Lorsque l’équipe ne dispose pas encore d’échantillons fiables, la priorité est de clarifier le problème et de documenter les cas observés, pas d’acheter immédiatement un système de vision. Si les échantillons sont disponibles mais que la tâche ou l’interface reste ambiguë, un essai limité peut aider à comparer les options. Si les critères sont définis et qu’un essai représentatif confirme le besoin, le projet peut passer à une étude d’intégration et de maintenance plus complète.
Pour un usage temporaire de développement, de revue d’images ou d’expérimentation hors commande directe de la cellule, la location de Mac mini à Singapour peut être comparée à l’achat d’un équipement destiné uniquement à un essai limité. Un Mac ne doit toutefois pas être présenté comme un contrôleur de robot industriel : les interfaces physiques, les exigences de disponibilité et les contraintes de temps réel doivent être satisfaites par l’architecture industrielle prévue à cet effet. Pour distinguer clairement ces usages temporaires du périmètre des services proposés, les équipes peuvent aussi consulter la présentation de Vuncloud.
Un poste de développement dédié peut avoir des inconvénients pour une validation ponctuelle : immobiliser du matériel acheté pour un usage temporaire, ajouter une machine à maintenir et devoir organiser son retrait après l’essai. La location peut offrir une solution plus souple lorsque le besoin porte réellement sur un environnement de travail temporaire, mais elle n’est pas automatiquement préférable pour un traitement de production stable, une charge continue ou un besoin de raccordement physique à une cellule. L’arbitrage doit donc porter sur l’usage précis, et non sur une comparaison abstraite entre Mac et infrastructure industrielle.
Les tendances publiées par l’IFR donnent une raison de surveiller l’évolution de la robotique industrielle ; elles ne prouvent pas qu’un projet de vision doit être lancé dans une usine donnée. L’étape utile consiste à choisir une tâche mesurable, vérifier les données et les interfaces, puis définir une acceptation compréhensible par la production, la qualité et la maintenance. Tant que ces éléments ne sont pas réunis, les chiffres mondiaux restent un contexte de planification, pas un bon de commande.
Passez des tendances à un pilote mesurable
Commencez par décrire une tâche précise et relevez son temps de cycle, son taux d’erreur et les contraintes de sécurité actuels.
Évaluez les conditions de prise d’image sur site, notamment l’éclairage, les reflets, les variations de pièces et le positionnement des caméras.